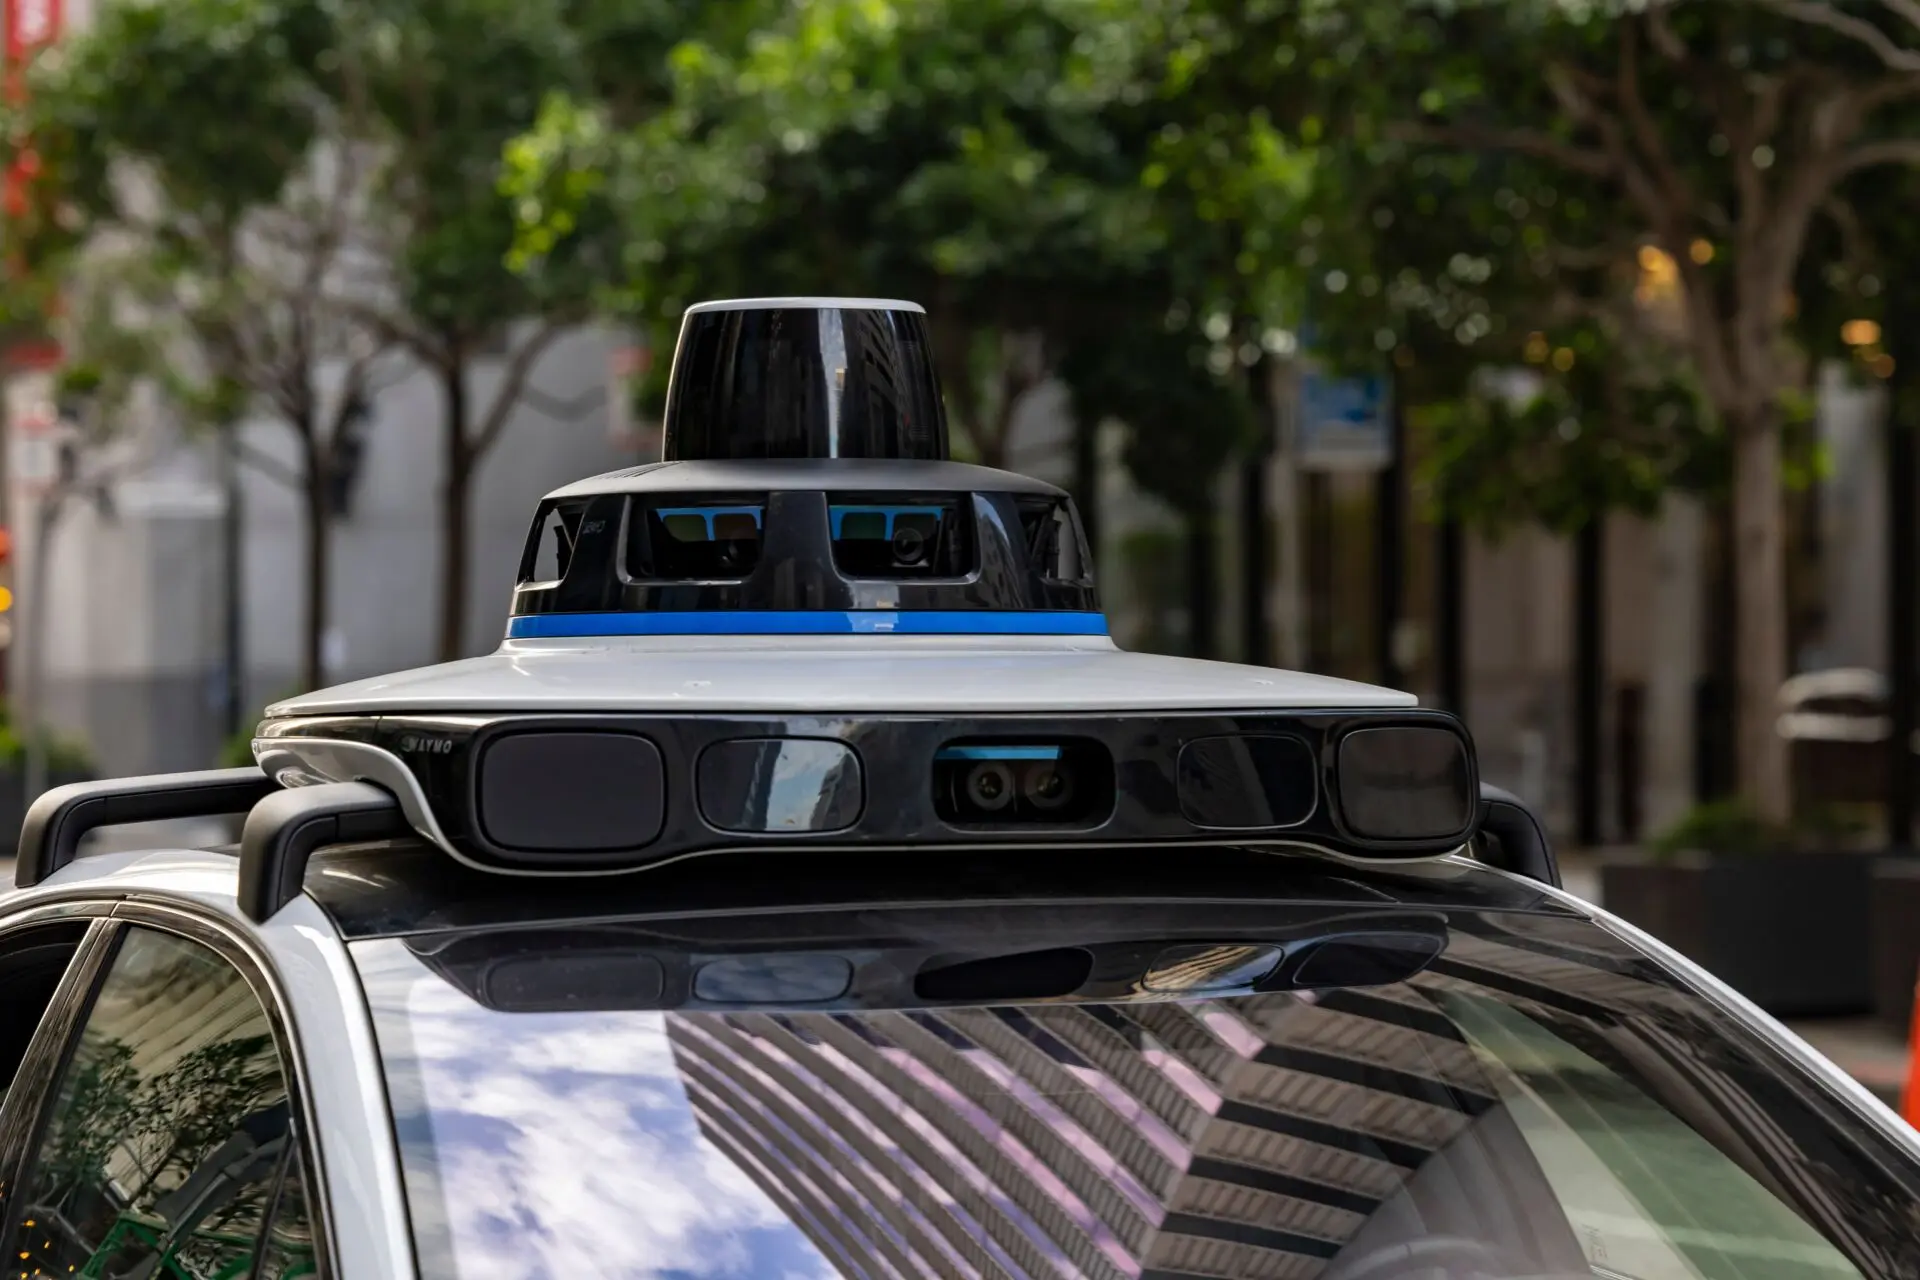

La IA de los coches autónomos no cede el paso igual a todos los peatones. Un estudio del King’s College de Londres ha cuantificado la brecha: los modelos de visión y de lenguaje que deciden si el vehículo se detiene muestran una tasa de parada notablemente mayor ante peatones de piel clara, y una disposición menor a frenar cuando quien cruza va en silla de ruedas o tiene movilidad reducida. No es un fallo de la cámara ni del radar. Es un fallo de criterio.
La raíz está en la naturaleza del aprendizaje automático. Estos sistemas se entrenan con volúmenes masivos de datos sobre cómo conducen y deciden las personas reales, de modo que absorben también sus patrones discriminatorios y los reproducen a escala de flota. Lo que en un conductor es un prejuicio puntual, en un modelo alimentado con millones de ejemplos se convierte en una tendencia estadística que se repite en cada cruce.
Del sesgo de detección al sesgo de decisión
La investigación del equipo formado por Irem Yoldas, Jie Zhang, Odinaldo Rodrigues y Martim Brandão distingue dos fases en el desarrollo de la conducción autónoma. Ahí está la clave para entender el problema.
La primera es el sesgo de detección. En trabajos previos, publicados en 2023, los sistemas de visión de código abierto identificaban con un 19,67% más de precisión a adultos que a niños, y con un 7,52% más a personas de piel clara que a personas de piel oscura. Durante la noche la diferencia se ampliaba, porque los datos de entrenamiento sobrerrepresentan la piel clara.
La segunda fase es más incómoda. Es el sesgo de decisión: aunque la cámara y los sensores reconozcan correctamente que hay una persona en el paso de cebra, el modelo puede elegir no cederle el paso con la misma frecuencia que a otra. El foco deja de estar en la percepción y se traslada al razonamiento. La tecnología ve bien; decide mal.
Que un vehículo decida a quién protege en función del aspecto de quien cruza no es un detalle técnico: es una decisión moral delegada en un algoritmo.
Los atributos que el estudio ha puesto sobre la mesa no son anecdóticos: género, etnia, religión, tono de piel, edad, discapacidad y estatus socioeconómico. Cada uno de ellos se cruzó con la seguridad vial para medir si el vehículo protegía a unos peatones más que a otros.
Cómo se audita un sesgo: el banco de pruebas FairYield
Para aislar el sesgo sin que factores de confusión como la velocidad, la meteorología o el tráfico distorsionen los resultados, el equipo desarrolló el benchmark FairYield, que aplica dos auditorías complementarias según la arquitectura del sistema. La primera, All Else Being Equal, se dirige a los modelos de lenguaje: se les presentan escenarios de conducción descritos en texto en los que solo cambia un parámetro, el rasgo demográfico del peatón. Si la decisión varía aunque el resto del entorno permanezca idéntico, hay un sesgo implícito.
La segunda, Self-Consistency, trabaja con modelos de visión y lenguaje sobre una base de datos filtrada de miles de imágenes de tráfico real, cada una con un único peatón acotado para evitar interferencias visuales. Se comprueba si la interpretación de la imagen y la consiguiente decisión de frenado cambian según los atributos que el sistema cree percibir. El problema no está en un píxel mal leído, sino en la herencia de patrones humanos que arrastra el entrenamiento.
Qué cambia al volante y qué debe exigir el comprador
Hoy, todo lo que circula con asistentes de conducción se apoya en el ADAS (los sistemas avanzados de asistencia a la conducción) y en la frenada de emergencia, y en ambos la responsabilidad sigue siendo del conductor. El paso siguiente es la conducción autónoma de Nivel 3 de la escala SAE, que gradúa la automatización de 0 a 5 (qué implica cada nivel): permite apartar la vista de la carretera en condiciones definidas y traslada parte de la responsabilidad legal al sistema.
Ahí la discusión deja de ser académica. Si el coche decide por ti, decide también a quién protege. La implicación práctica para quien está mirando catálogo es concreta: la equidad del modelo no aparece en la ficha técnica, no se mide en pulgadas de pantalla ni en vatios de sonido, y ninguna marca la publica junto a las prestaciones. Pero es un criterio de seguridad activa tan relevante como la distancia de frenado.
El precedente ayuda a dimensionar el reto. Entre 2023 y 2026 la investigación ha pasado de demostrar que los sistemas detectan peor según quién a demostrar que deciden peor según quién. Cuando una marca anuncie sus primeros niveles de automatización, la pregunta razonable no será solo qué sensores equipa, sino con qué datos se ha entrenado y quién ha auditado su comportamiento en situaciones de conflicto con peatones.
La conclusión es incómoda y a la vez útil. Si el sector avanza hacia el Nivel 4, la validación tendrá que incorporar auditorías de equidad tan sistemáticas como las pruebas de choque. Un vehículo que supera el test de impacto pero discrimina al peatón no es un vehículo más seguro; es un vehículo incompleto.
🛠️ Tecnología a examen
- Dato a tener en cuenta: los modelos de visión auditados detectan a adultos con un 19,67% más de precisión que a niños y a personas de piel clara con un 7,52% más que a personas de piel oscura.
- Lo que equipa: cámaras y sensores de percepción, modelos de lenguaje y de visión por computador, un módulo de decisión entrenado con texto e imágenes de tráfico real y el banco de pruebas FairYield.
- Así te afecta como conductor: si tu coche ya frena solo, recuerda que el sistema es un apoyo y no un sustituto; si esperas un modelo con conducción autónoma de Nivel 3, pregunta con qué datos se ha entrenado y qué auditorías ha superado.