

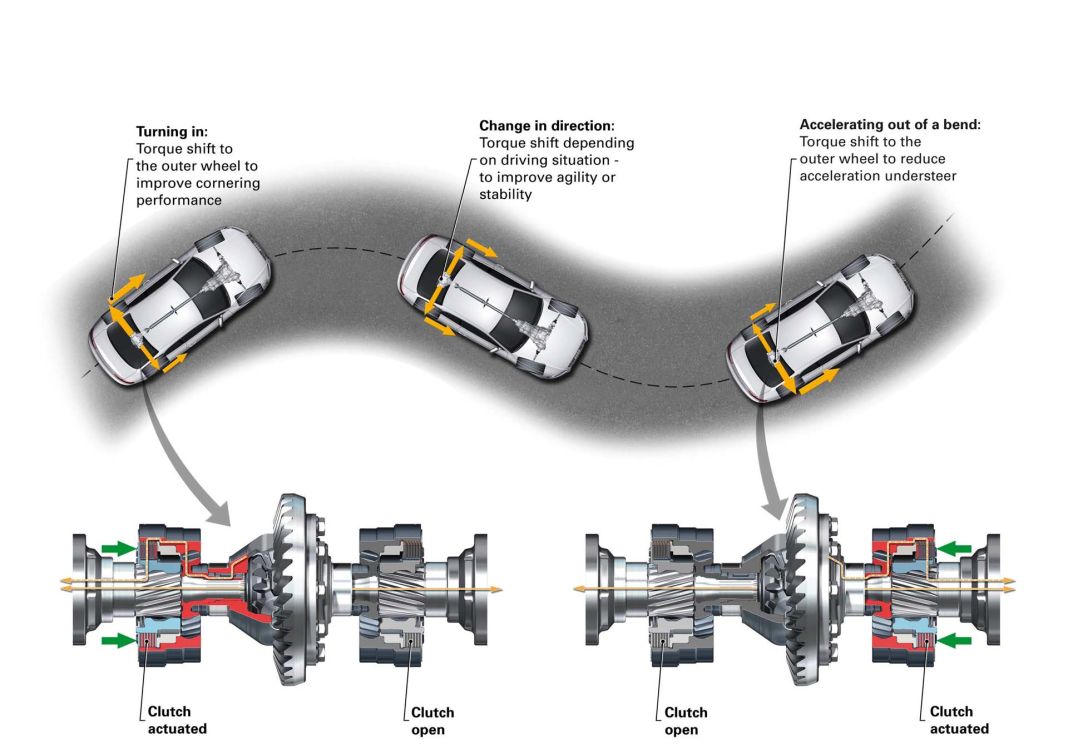

El torque vectoring reparte el par entre las ruedas para que el coche gire exactamente donde apunta el conductor. No es una pieza suelta, sino una estrategia de control: una electrónica que decide cuánta fuerza manda a cada rueda en cada instante y la reajusta en milisegundos.
La clave está en una asimetría que el diferencial convencional no gestiona. Cuando el coche entra en curva, las ruedas exteriores recorren más distancia que las interiores. Un diferencial permite que giren a velocidades distintas, pero no decide activamente cuánto par recibe cada una. Ahí entra la vectorización de par, que sí elige.
Qué señales usa el coche antes de repartir el par
La unidad electrónica cruza varias señales a la vez: el ángulo del volante, la velocidad de cada rueda, la aceleración lateral, la posición del acelerador y el movimiento de giro del vehículo sobre su eje vertical. Con ese paquete calcula si la trayectoria real coincide con la que se ha pedido con las manos.
Si detecta que el coche tiende a abrirse hacia el exterior, frena ligeramente la rueda interior o envía más par a la exterior. Esa diferencia de fuerzas genera un momento de giro que ayuda a meter el morro en la curva. La intervención es casi imperceptible: sin tirones, sin avisos en el cuadro, solo un coche que obedece antes.
El reparto de par no sustituye al conductor: le devuelve el control justo cuando el eje delantero empieza a renunciar a la curva.
Conviene tener claro el límite. Es una ayuda electrónica y no compensa una velocidad inadecuada, unos neumáticos en mal estado ni una pérdida extrema de adherencia. Trabaja sobre el agarre disponible, no lo fabrica.
Cuatro formas de repartir el par entre las ruedas
No todos los coches lo resuelven igual, y de ahí que dos modelos con la misma potencia se comporten de forma muy distinta al entrar en curva.
- Frenos (brake-based): el sistema frena ligeramente la rueda interior para que la exterior transmita mejor la fuerza. Es el esquema más sencillo y aprovecha componentes ya presentes, aunque el uso continuado genera calor y desgaste extra de pastillas y discos.
- Diferenciales electrónicos y embragues activos: modifican cuánto par llega a cada rueda del mismo eje sin depender tanto del frenado. Reparto más preciso a cambio de más complejidad, peso y componentes mecánicos.
- Dos motores eléctricos: la electrónica sube o baja el par de cada motor en una fracción de segundo y sin diferencial tradicional. Ojo con la letra pequeña: llevar dos motores no garantiza gestionar por separado las dos ruedas de un mismo eje.
- Gestión por software: el programa recorta el par del motor cuando intuye pérdida de tracción. Decide la estrategia, pero necesita un elemento físico -frenos, embragues o motores- que ejecute la orden.
Qué gana el conductor en uso real
Aunque se asocia a los deportivos, la vectorización de par se deja notar también en conducción normal. Estos son los efectos que el conductor percibe.
- Más estabilidad en curva: mantiene la trayectoria marcada con el volante con menos correcciones.
- Mejor tracción: aprovecha el agarre disponible al acelerar a la salida.
- Menos subviraje: reduce la tendencia del coche a abrirse de morro hacia el exterior, lo que se conoce como subviraje.
- Respuesta más ágil: el coche reacciona de forma más directa a lo que pide el conductor.
- Adherencia desigual: adapta el reparto cuando cada rueda pisa una superficie con distinto agarre, por ejemplo un lado sobre asfalto seco y otro sobre mojado.
El resultado depende de tres cosas: el tipo de sistema, su calibración y el coche concreto. No es lo mismo un esquema que solo frena la rueda interior que dos motores gestionados por separado. Entre ambos hay un mundo de diferencia en precisión y en rapidez.
Torque vectoring, ESP y autoblocante: quién hace qué
Los tres conviven en el mismo coche, pero atacan problemas distintos. El control de estabilidad o ESP vigila la trayectoria general y entra cuando detecta una desviación relevante: frena ruedas concretas y puede recortar el par del motor para corregir un derrape. Su actuación es reactiva, llega cuando algo va mal.
El diferencial autoblocante resuelve otra cosa: evita que una rueda que patina se quede con todo el par disponible del eje. Y la vectorización de par se ocupa del reparto fino, rueda a rueda, con capacidad de anticipación: puede actuar antes y de forma más continua que el ESP.
Las fronteras, además, se difuminan. Los diferenciales electrónicos actuales suman la función autoblocante a una distribución activa del par, y las plataformas de conducción asistida empiezan a integrar ese reparto en la gestión del propio ADAS. Cuando el sistema de mantenimiento de carril o el control de crucero adaptativo negocian una curva, ajustar el par de cada rueda resulta más suave que frenar. En el horizonte de la conducción autónoma, ese reparto será una pieza más del control de trayectoria, no un extra deportivo.
Para el conductor que está mirando coche, la etiqueta importa menos que la calibración. Un sistema basado en frenos aporta menos margen que dos motores gestionados por separado, y en ciudad la intervención pasa prácticamente desapercibida. En carretera de curvas o con adherencia cambiante, en cambio, se nota. Eso sí, ninguna versión sustituye una velocidad adecuada, la distancia de seguridad ni una conducción anticipada.
🛠️ Tecnología a examen
- Dato a tener en cuenta: el sistema trabaja con cinco señales de entrada (ángulo de volante, velocidad de rueda, aceleración lateral, posición del acelerador y giro sobre el eje vertical) y reparte el par por cuatro vías técnicas distintas.
- Lo que equipa: sensores de ángulo de volante y de velocidad de cada rueda, acelerómetro lateral, sensor de posición del acelerador, sensor de guiñada, unidad electrónica de control y un actuador físico: frenos, diferencial electrónico (E-LSD), embragues activos o motores eléctricos por rueda.
- Así te afecta como conductor: entras en curva con menos correcciones de volante, aceleras antes a la salida porque hay más tracción y el coche se mantiene predecible cuando un lado pisa asfalto seco y el otro, mojado.





